Copa Aspirador: um jogo de futebol de robôs aspiradores feito em Python que roda no navegador
· Python, pygame, WebAssembly, Game Dev, Pixel Art
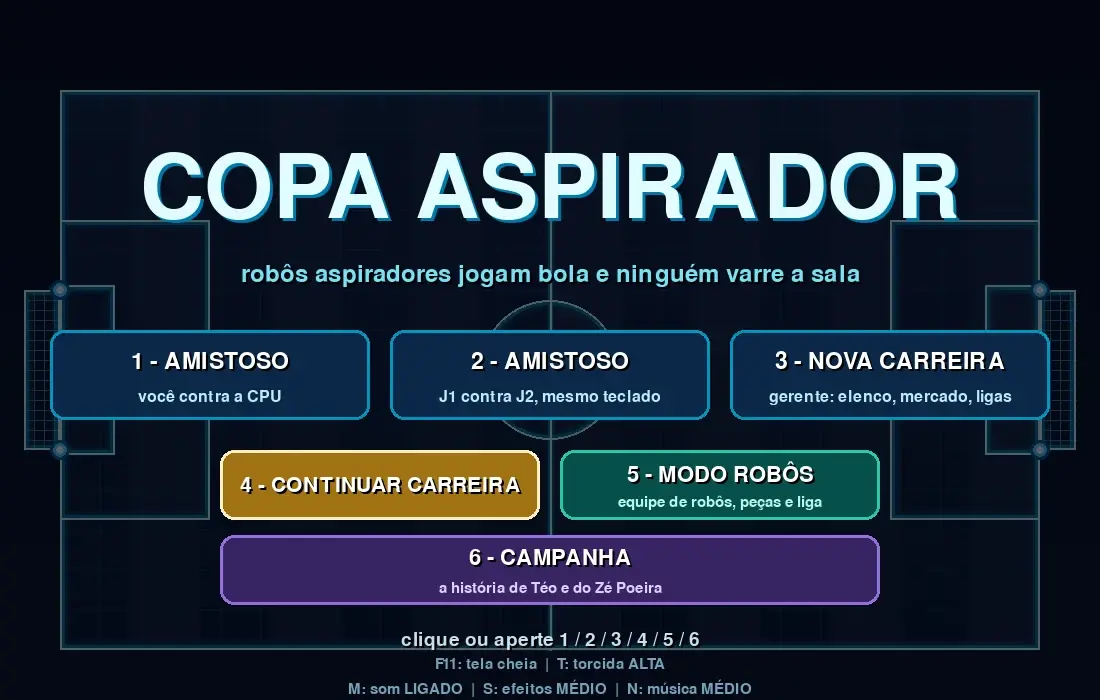
Copa Aspirador é um jogo que eu fiz: futebol arcade 5 contra 5 em que os jogadores são robôs aspiradores. Ele é escrito 100% em Python com pygame e roda direto no navegador, sem instalar nada, em copaaspirador.brunokobi.tech. Começou como um futebol simples e virou um RPG de robôs com campanha, carreira de clubes, torcida que canta e narrador. Este post mostra o que o jogo faz hoje e os desafios para chegar até aqui.
TL;DR
- Python + pygame compilado para WebAssembly com o pygbag: o mesmo código roda no desktop e no navegador.
- Seis modos: amistoso contra a CPU ou a dois no mesmo teclado, carreira de clubes, Modo Robôs e uma campanha com história em três atos.
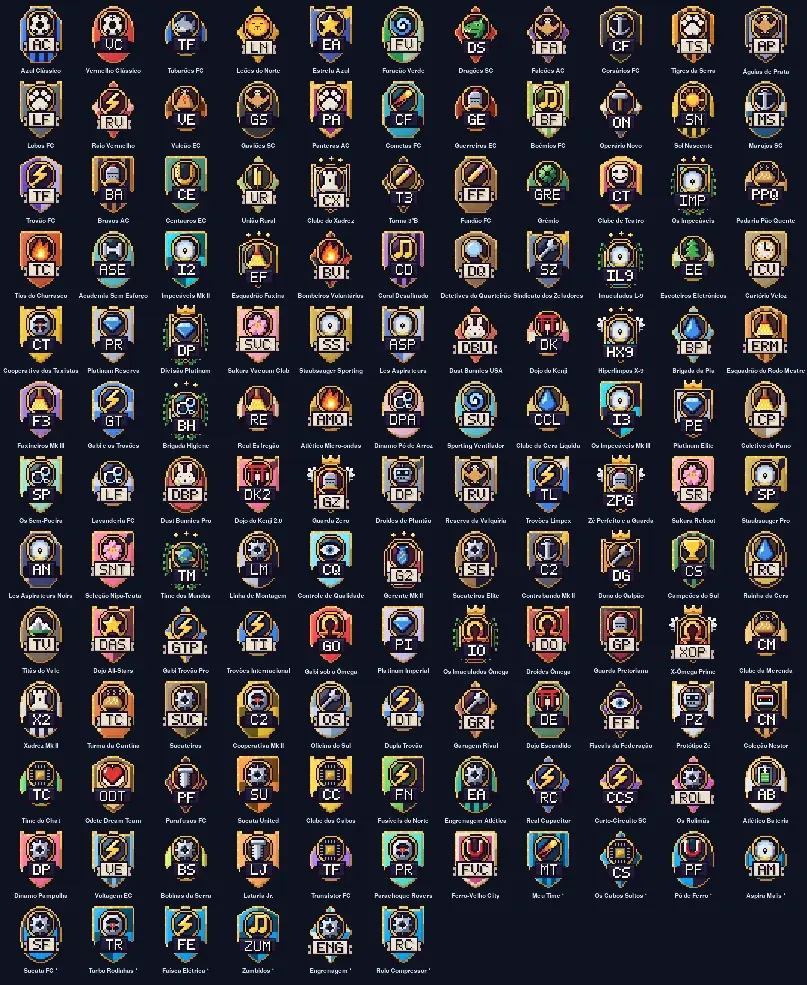
- Nenhuma imagem externa: robôs, torcida, 128 escudos, personagens e cenários em pixel art são desenhados por código.
- Cerca de 32 mil linhas de jogo e 22 mil de testes, em pouco mais de um mês.
- Os maiores desafios: desempenho no navegador, áudio, cache do deploy, balanceamento e saves que não podem se perder.
1. O jogo hoje
Partidas de robôs
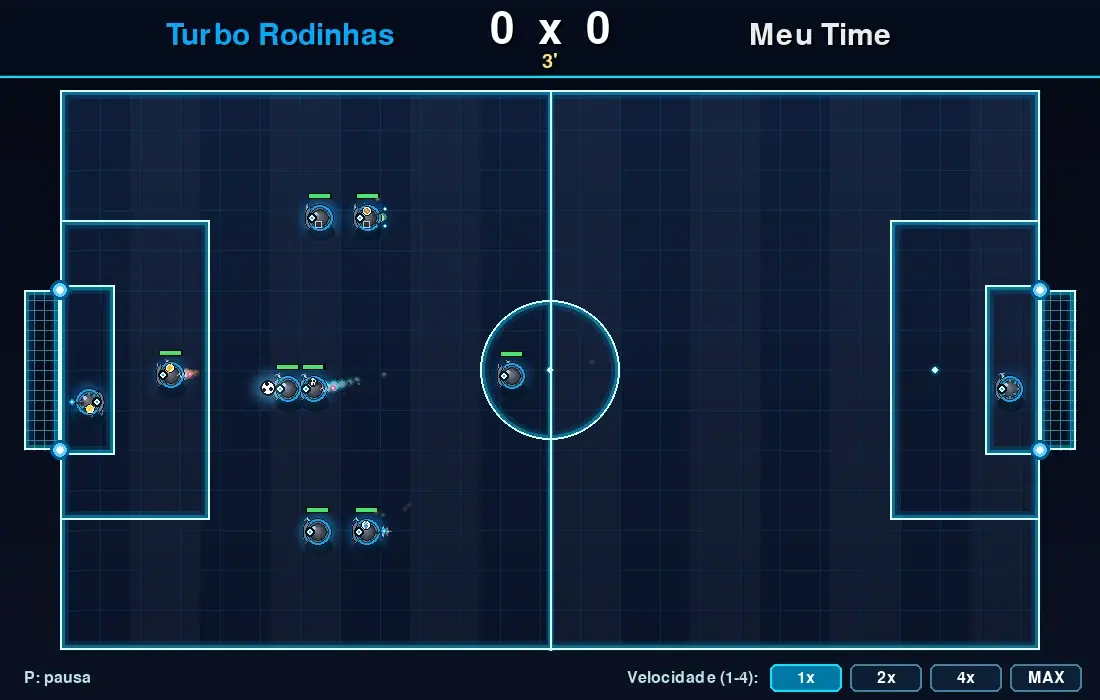
Cada robô tem um de 6 chassis (Disco, Tanque, Velocista, Goleiro, Orbital e Titã) e 8 atributos: velocidade, aceleração, chute, controle (sucção), defesa, visão, bateria e QI. Eles mudam de verdade o comportamento em campo: a bateria gasta ao correr e chutar e recarrega parado, e robô com bateria baixa solta faísca e fumaça. Há 5 formações, de RETRANCA a PRESSÃO, que mudam onde cada robô fica e para onde volta.
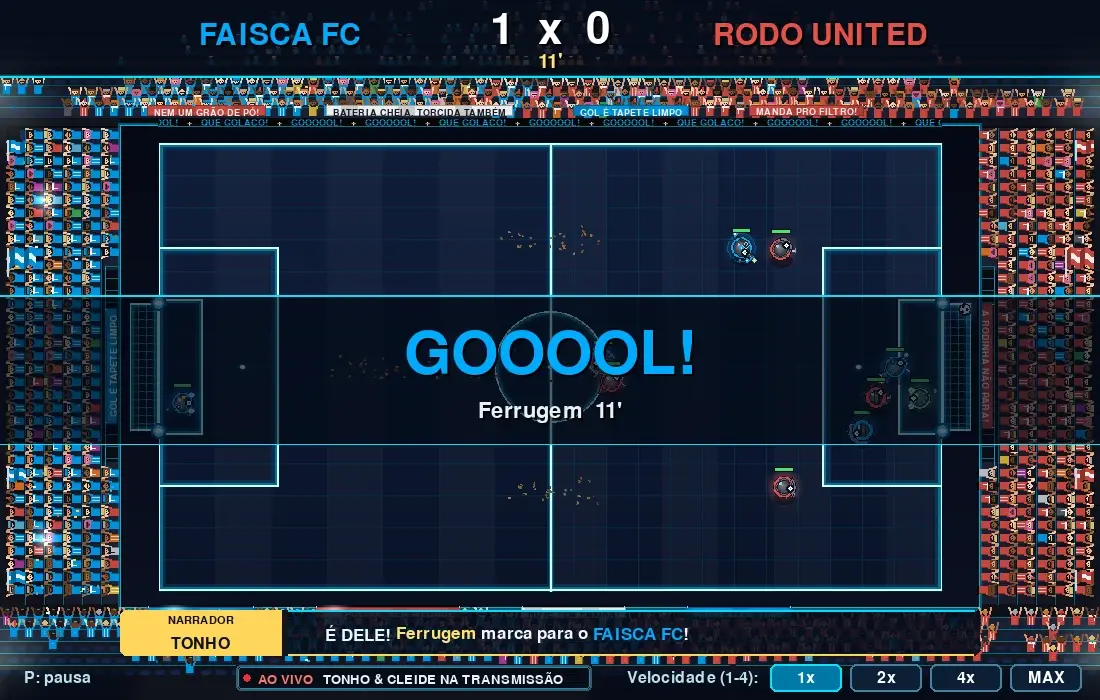
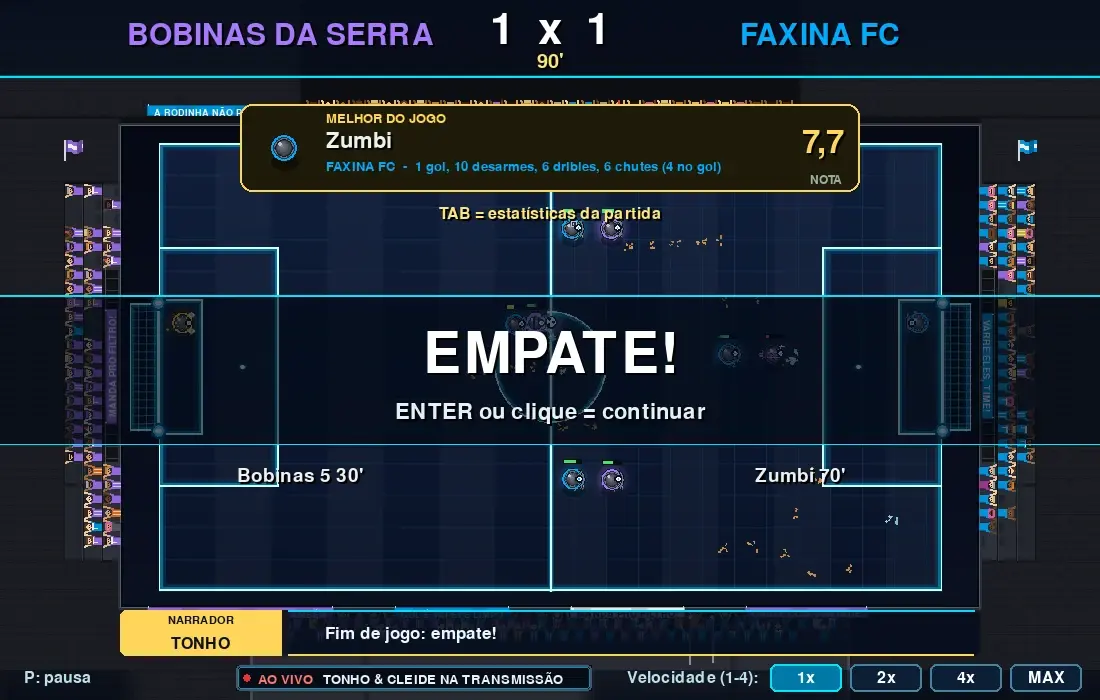
Em volta do campo fica uma torcida de até cerca de 520 pessoas, cada uma com pele, cabelo, chapéu, camisa e cachecol sorteados. Ela reage a gol, chance, defesa e trave, faz ola e mosaico e puxa cânticos nas pausas. O piso muda a cada partida: arena neon ou um piso de casa, como cozinha em xadrez ou taco de madeira, afinal são aspiradores jogando dentro de casa. O narrador Tonho e a comentarista Cleide comentam lance a lance com o nome dos robôs.
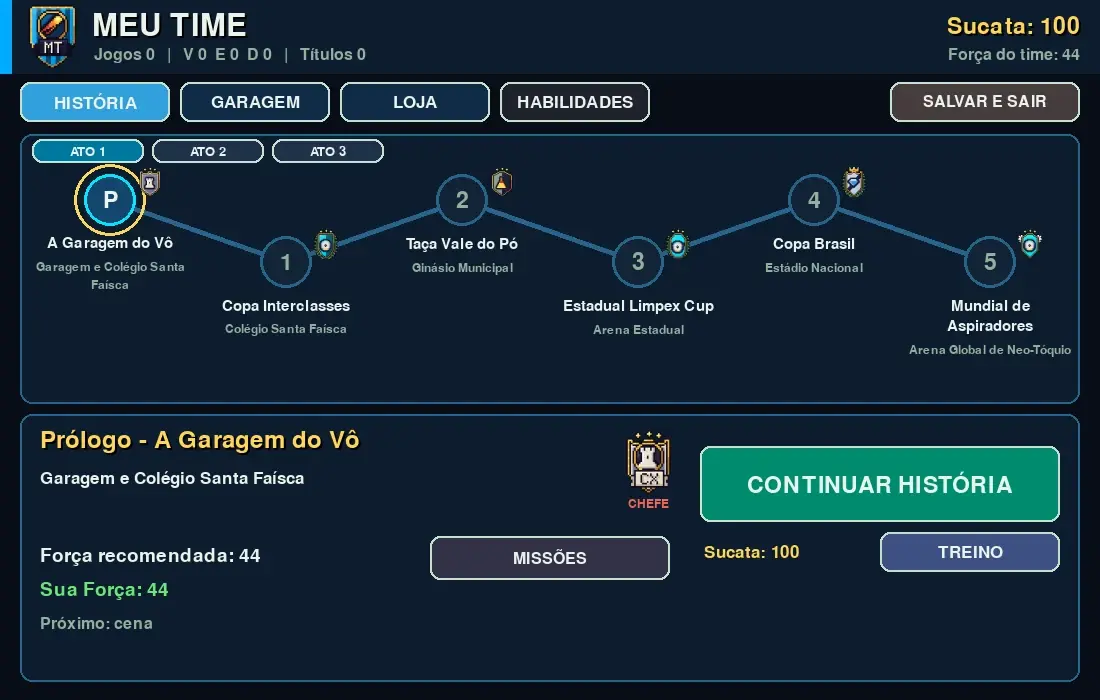
A campanha: A Garagem do Vô
O modo história segue o Téo, que acha na garagem do avô o Zé Poeira: um Aspiradex Turbo 74 remendado com fita crepe, com uma rodinha que cai sozinha e um chinelo preso ("o chinelo é estrutural"). Com ele, Téo tenta salvar o clube de robótica da escola e acaba enfrentando a corporação Limpex e seu dono alérgico a pó, da Copa Interclasses ao Mundial de Aspiradores em Neo-Tóquio.
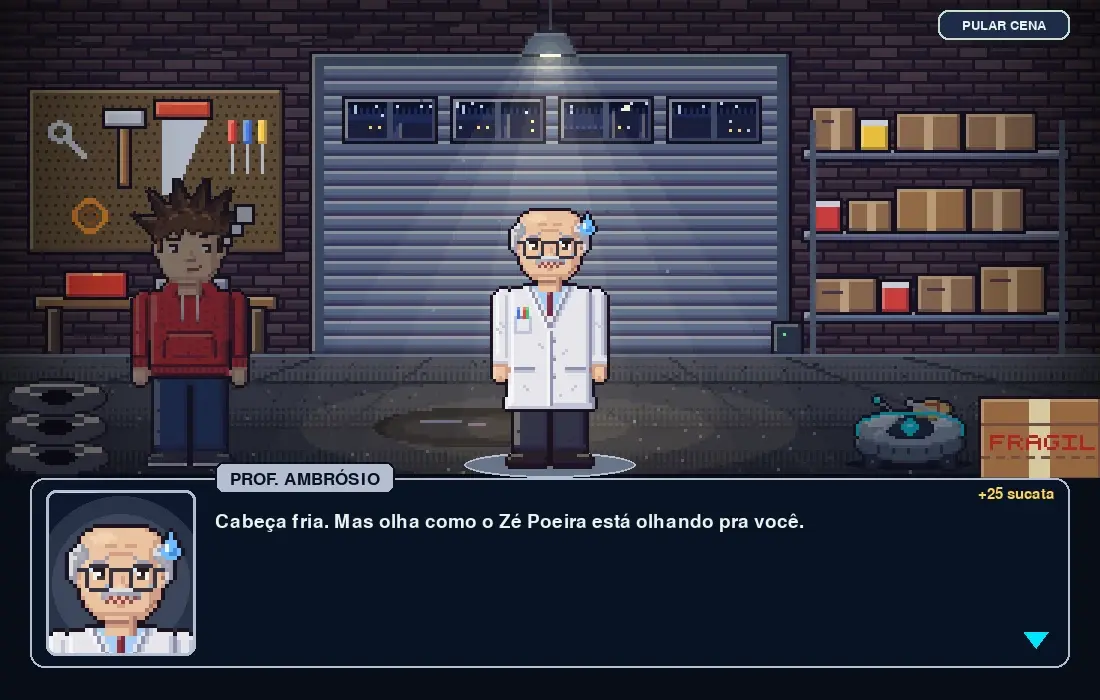
São 3 atos e 13 capítulos, com torneios de copa, liga e série de duelos, 14 missões secundárias, escolhas que mudam aliados e adversários e 3 finais, um deles secreto. Depois do final abrem a Turnê Lendária (novo jogo+) e a Torre do Pó, com 40 andares e modificadores de arena como goleiro gigante e bola pesada.
Garagem, peças e habilidades
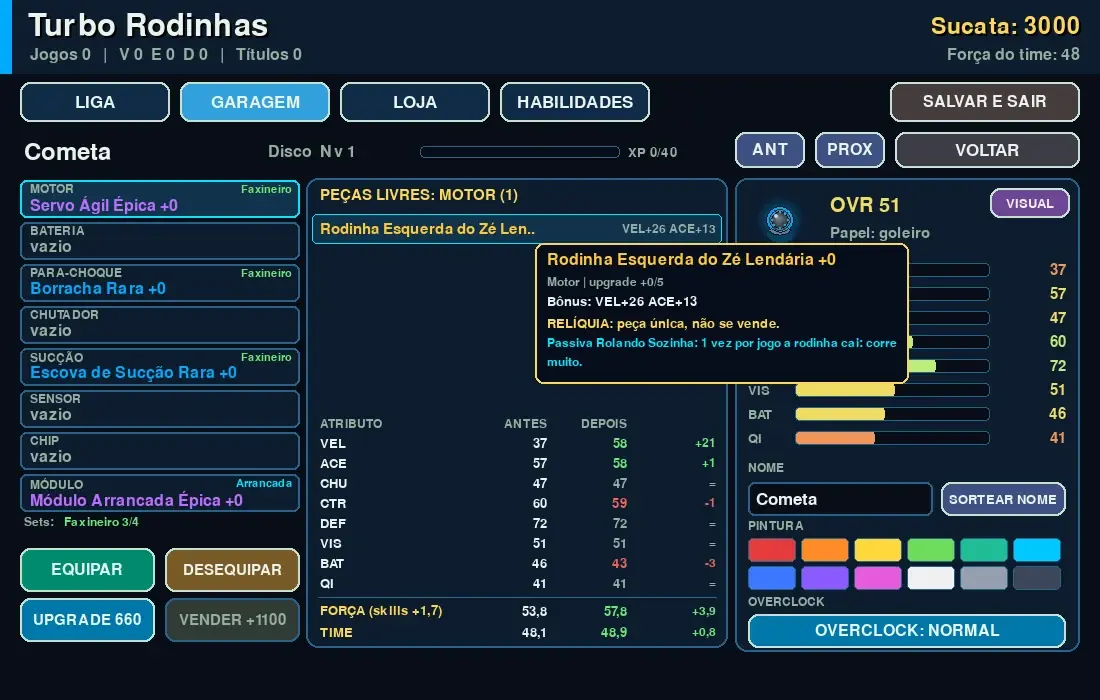
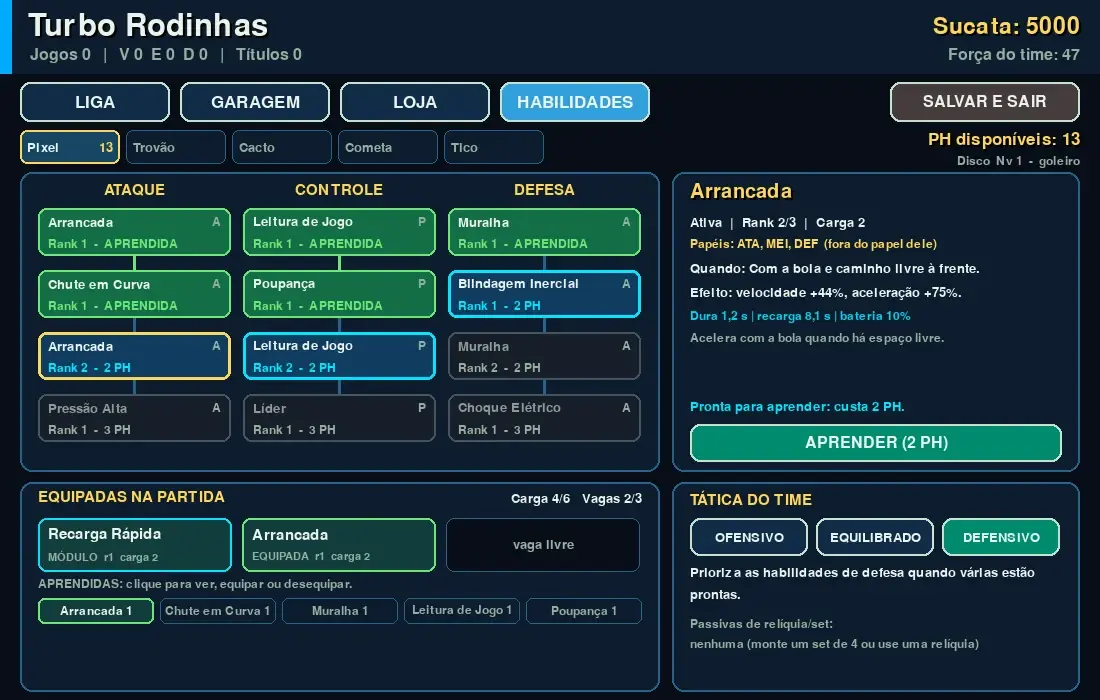
No Modo Robôs e na campanha você monta e evolui a equipe: 8 slots de peças por robô, sets, relíquias, peças Míticas, 16 habilidades numa árvore de Ataque, Controle e Defesa, itens de partida e cosméticos como antena, adesivo e rastro. Cada peça mostra o antes e o depois nos atributos.
Carreira de clubes
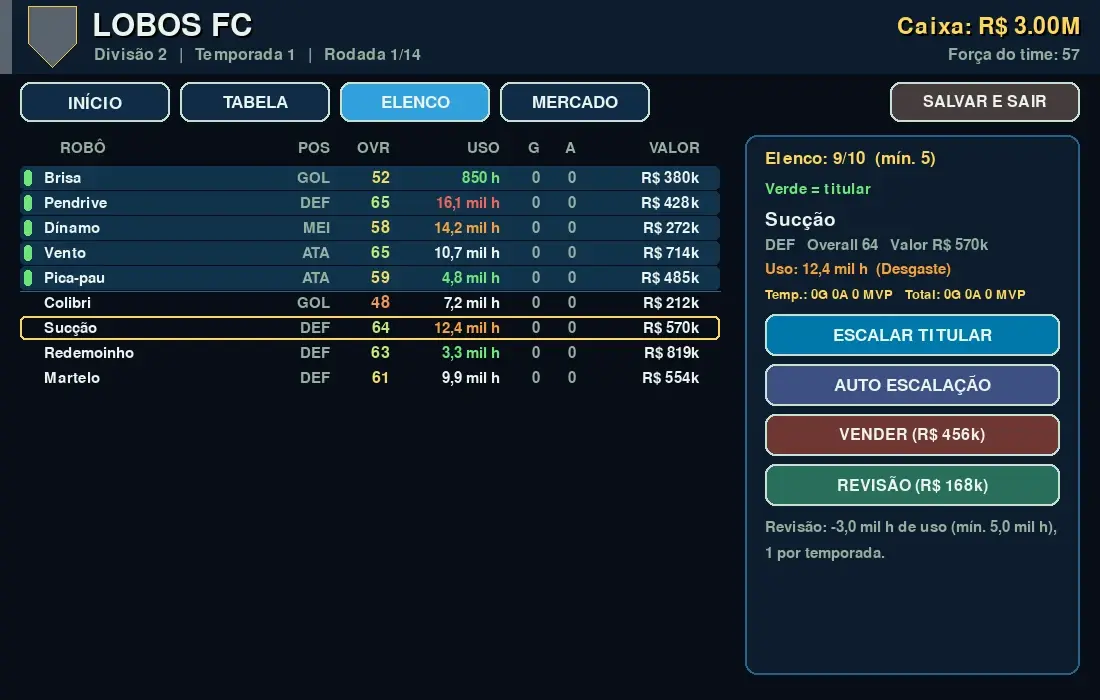
Na carreira, no estilo Elifoot, você é o técnico: 24 clubes em 3 divisões, mercado de transferências, finanças, promoção e rebaixamento. Os jogadores são robôs com nome de robô ("Zumbido", "Faísca", "Turbo Mk2"...), tirados de um catálogo de cerca de 4,7 mil nomes. No lugar da idade, eles têm horas de uso: amaciando, auge, desgaste e fim de vida, quando vão para a reciclagem. Dá para mandar um robô para a revisão e ganhar mais uma temporada dele.
128 escudos sem nenhuma imagem
Todos os 128 times têm escudo em pixel art, gerado por código a partir do nome: formato, padrão nas cores do time, um símbolo de 15×15 pixels (tubarão, dragão, coroa, aspirador-robô, pão, vassoura...) e as iniciais. O mesmo nome gera sempre o mesmo escudo, e os chefes da campanha ganham coroa, estrelas e louros.
2. Os desafios da implementação
Python no navegador
O pygbag empacota o código e os recursos num arquivo game.apk e roda o Python compilado para WebAssembly dentro da página. Funciona muito bem, mas tem regras próprias:
- O loop principal precisa ser assíncrono, devolvendo o controle ao navegador a cada quadro.
- O pygbag só descobre as dependências lendo o
main.py, então oimport pygameprecisa estar explícito ali. - O navegador só libera áudio depois de um clique. A tela de carregamento, feita com um template próprio, pede esse clique antes de iniciar o jogo.
- Não existe disco: os saves vão para o
localStorageno navegador e para um arquivo na pasta do usuário no desktop, pelo mesmo módulostore.py. - A tela ficava espremida em algumas janelas; o template passou a guardar a proporção de 1100×700.
Desempenho: zero Surface por quadro
No WebAssembly o pygame é bem mais lento que no desktop, e uma torcida de centenas de pessoas animadas a cada quadro derrubaria o jogo. A regra do projeto virou lei e tem teste: nenhuma `pygame.Surface` nova é criada durante o desenho de um quadro. Tudo é pré-renderizado: torcedores num atlas, escudos e robôs em cache, e o desenho só copia pedaços prontos. A torcida tem 3 níveis de detalhe automáticos e some na velocidade MAX.
O orçamento é de até 1,5 ms de desenho por quadro no desktop (cerca de 3 ms estimados no navegador). Uma ferramenta de medição roda o desenho em modo sem tela e compara com a medida anterior a cada mudança grande.
Áudio: síntese, gravações e um bug de taxa
O som começou 100% sintetizado por código: efeitos e músicas chiptune gerados com math e array. Depois entraram gravações reais de torcida, apito, "acabou!" e até uma caixa registradora, e a síntese virou o plano B se algum arquivo faltar. Para não travar o menu, a geração é feita aos poucos: no navegador leva cerca de 1,2 s de CPU, espalhados em quase 2 s, com o menu respondendo.
- Cada reação da torcida tem de 3 a 9 variações, sorteadas em saco embaralhado: toca todas antes de repetir. Parte das variações é derivada em tempo de execução (outro tom, outro trecho) para o pacote não crescer.
- Os áudios passam por um script com ffmpeg que corta silêncio e nivela o volume em LUFS. As fontes caíram de 14,4 MB para 7,5 MB, e o
game.apkde 10,3 MB para 7,2 MB. - Um bug curioso: com o mixer a 22.050 Hz, o pygame no desktop carregava algumas gravações de 44,1 kHz vazias, sem erro. A solução foi abrir o mixer a 44,1 kHz, a mesma taxa do navegador.
- A torcida de fundo é um loop de 24 s feito com as 3 gravações misturadas e uma emenda sem corte audível.
Deploy sem cache velho
Depois de publicar uma versão nova, alguns navegadores continuavam abrindo o pacote antigo. Um script agora acrescenta ao index.html do build um parâmetro com o hash do pacote:
game.apk?v=<sha256 curto do game.apk>Cada deploy muda a URL do pacote, e nenhum cache serve a versão anterior. Outro detalhe: o pygbag converte os áudios e só refaz a conversão quando a cópia não existe, então trocar um .ogg exige apagar a cópia antiga, senão o som velho vai para o pacote.
Balanceamento medido, não chutado
Partidas que você assiste rodam no motor real; as que você manda SIMULAR usam um modelo estatístico, muito mais rápido. Os dois precisam dar resultados parecidos, senão simular vira trapaça. Para isso há scripts que jogam centenas de partidas no motor real e ajustam o simulador. A campanha inteira é jogada por simulação centenas de vezes para conferir a chance de vencer cada treino, jogo, semifinal e chefe.
E para mudanças no motor não alterarem partidas sem querer, existem os goldens: 80 placares gravados que precisam sair idênticos depois de qualquer mudança. Todo recurso novo do motor fica atrás de uma opção desligada por padrão, para os 80 placares continuarem iguais.
Saves que nunca se perdem
O jogo cresceu muito depois de publicado, então os saves mudaram de formato várias vezes: da campanha de um ato para três, de jogadores com nome de pessoa e idade para robôs com horas de uso. Cada save tem versão e uma migração que só acrescenta. Um save inválido nunca é sobrescrito sem confirmação, e um build antigo que encontra um save novo o trata como desconhecido em vez de apagar. Os testes usam 4 saves reais do capítulo 5 para garantir a migração.
3. Em números
- 6 modos de jogo, 6 chassis, 8 atributos, 5 formações e 16 habilidades.
- 3 atos, 13 capítulos, 14 missões secundárias, 3 finais e uma torre de 40 andares.
- 128 times com escudo e cerca de 4,7 mil nomes de robôs.
- Cerca de 32 mil linhas de jogo e 22 mil de testes, com mais de 30 arquivos de teste.
- Pouco mais de 100 commits entre o começo de outubro e o começo de novembro de 2026.
4. O que vem por aí
- Editor de firmware: programar a IA dos robôs com regras em blocos.
- Publicação no CrazyGames: em estudo, com tradução para inglês, o SDK do portal e a revisão dos direitos dos áudios.
Principais lições
- Python roda no navegador de verdade. O pygbag torna isso viável, desde que o loop seja assíncrono e você respeite o navegador.
- Uma regra de desempenho com teste vale mais que otimizar no fim. "Zero Surface por quadro" segurou o desempenho enquanto torcida, efeitos e telas novas entravam.
- Gerar arte por código escala. 128 escudos e dezenas de personagens sem desenhar uma imagem sequer.
- Balanceamento é medição. Simulação em massa e placares de referência evitam que o jogo fique fácil ou impossível sem você perceber.
- Respeite o save do jogador. Versão, migração e nunca apagar.
Quer ver tudo isso funcionando? Jogue em copaaspirador.brunokobi.tech. O código está no GitHub em github.com/brunokobi/soccerrobo.